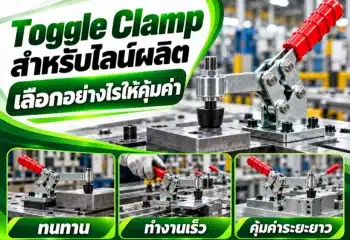
แคลมป์จับชิ้นงานสำหรับงาน Automation ต้องเลือกแบบไหน?
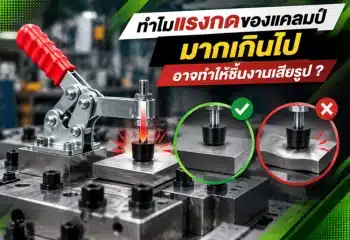
ไลน์ผลิตที่ใช้หุ่นยนต์หรือเครื่องจักรอัตโนมัติจะทำงานได้ต่อเนื่องแค่ไหน ไม่ได้ขึ้นอยู่กับความเร็วของเครื่องจักรเพียงอย่างเดียว จุดจับยึดชิ้นงานก็มีผลโดยตรง หากจับไม่แน่น ชิ้นงานอาจขยับระหว่างทำงาน แต่ถ้ากดแรงเกินไป ชิ้นงานบางก็อาจเสียรูปจนประกอบไม่ได้
การเลือก แคลมป์จับชิ้นงานสำหรับงาน Automation จึงต้องดูทั้งแรงจับ รูปแบบการเคลื่อนที่ การตรวจสอบสถานะ และการทำงานร่วมกับระบบควบคุม เพื่อให้เครื่องจักรเริ่มขั้นตอนถัดไปได้เมื่อชิ้นงานพร้อมจริง ๆ
แคลมป์จับชิ้นงานสำหรับงาน Automation
แคลมป์จับชิ้นงานสำหรับงาน Automation ควรเป็นแบบที่สั่งเปิด–ปิดได้อัตโนมัติ และรองรับการตรวจสอบสถานะการจับยึด โดยแคลมป์ลมเหมาะกับงานประกอบและงานจับยึดซ้ำที่มีระบบลมพร้อม แคลมป์ไฮดรอลิกเหมาะกับงานที่ต้องการแรงจับสูงในพื้นที่จำกัด ส่วนแคลมป์ไฟฟ้าเหมาะกับงานที่ต้องการปรับและติดตามการทำงานผ่านระบบควบคุม ทั้งนี้ต้องเลือกรุ่นตามแรงจากกระบวนการ ความแข็งแรงของชิ้นงาน และพฤติกรรมเมื่อแหล่งพลังงานขัดข้อง
แคลมป์สำหรับงาน Automation ต่างจากแคลมป์ทั่วไปอย่างไร?
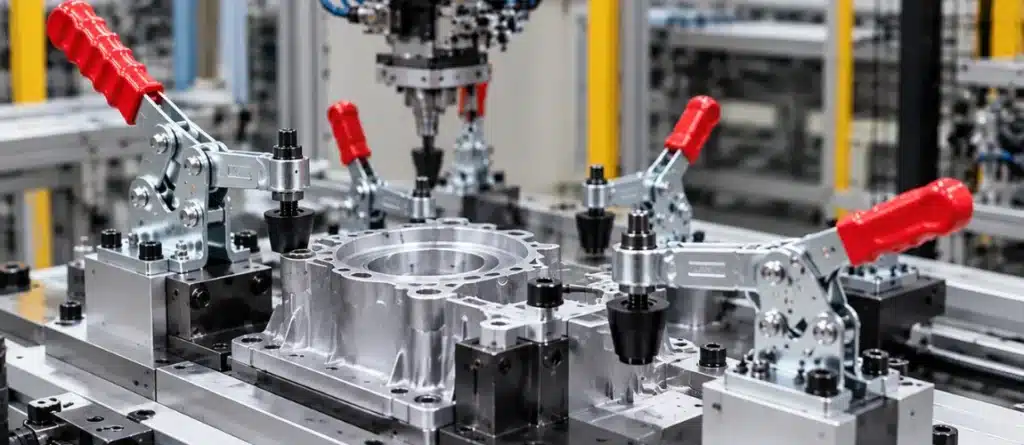
แคลมป์แบบมือโยกเหมาะกับงานที่มีผู้ปฏิบัติงานใส่ชิ้นงานและล็อกด้วยตัวเอง แต่เมื่อเข้าสู่ระบบอัตโนมัติ เครื่องจักรต้องสั่งจับและปล่อยชิ้นงานตามลำดับที่กำหนด รวมถึงตรวจสอบได้ว่ากลไกอยู่ในตำแหน่งใด
ตัวอย่างเช่น แคลมป์ลม DESTACO บางรุ่นรองรับการติดตั้งเซนเซอร์ตรวจจับตำแหน่ง และออกแบบสำหรับงานประกอบหรืองานเชื่อมโดยเฉพาะ จึงควรตรวจสอบคุณสมบัติของรุ่นที่จะใช้ตั้งแต่ขั้นตอนออกแบบฟิกซ์เจอร์ ข้อมูลแคลมป์ลม DESTACO รุ่น 8031
อย่างไรก็ตาม เซนเซอร์แจ้งว่าแคลมป์ปิด ไม่ได้ยืนยันเสมอไปว่ามีชิ้นงานและจับแน่นเพียงพอ บางกระบวนการจึงต้องตรวจจับชิ้นงานหรือเฝ้าระวังแรงดันและแรงจับเพิ่มเติมด้วย
เปรียบเทียบแคลมป์จับชิ้นงานแต่ละแบบ
| ประเภทแคลมป์ | งานที่เหมาะ | จุดเด่นในการใช้งาน | สิ่งที่ต้องตรวจสอบ |
|---|---|---|---|
| แคลมป์ลม — Pneumatic Clamp | งานประกอบ งานเชื่อม และงานจับยึดซ้ำ | สั่งงานผ่านวาล์วได้ เหมาะกับไลน์ที่มีระบบลมอยู่แล้ว | แรงดันและอัตราการไหลของลม แรงจับจริง และพฤติกรรมเมื่อลมตก |
| แคลมป์ไฮดรอลิก — Hydraulic Clamp | งานกัด เจาะ หรือกระบวนการที่มีแรงกระทำสูง | ให้แรงจับสูงได้ในอุปกรณ์ขนาดกะทัดรัด | ชุดต้นกำลัง ซีล การรั่วซึม และการควบคุมแรงดัน |
| แคลมป์ไฟฟ้า — Electric Clamp | งานที่ต้องการตั้งค่าและติดตามสถานะผ่านระบบควบคุม | บางรุ่นปรับแรงจับและตรวจสอบตำแหน่งได้ | ความสามารถของรุ่น อินเทอร์เฟซ เวลาทำงาน และพฤติกรรมเมื่อไฟดับ |
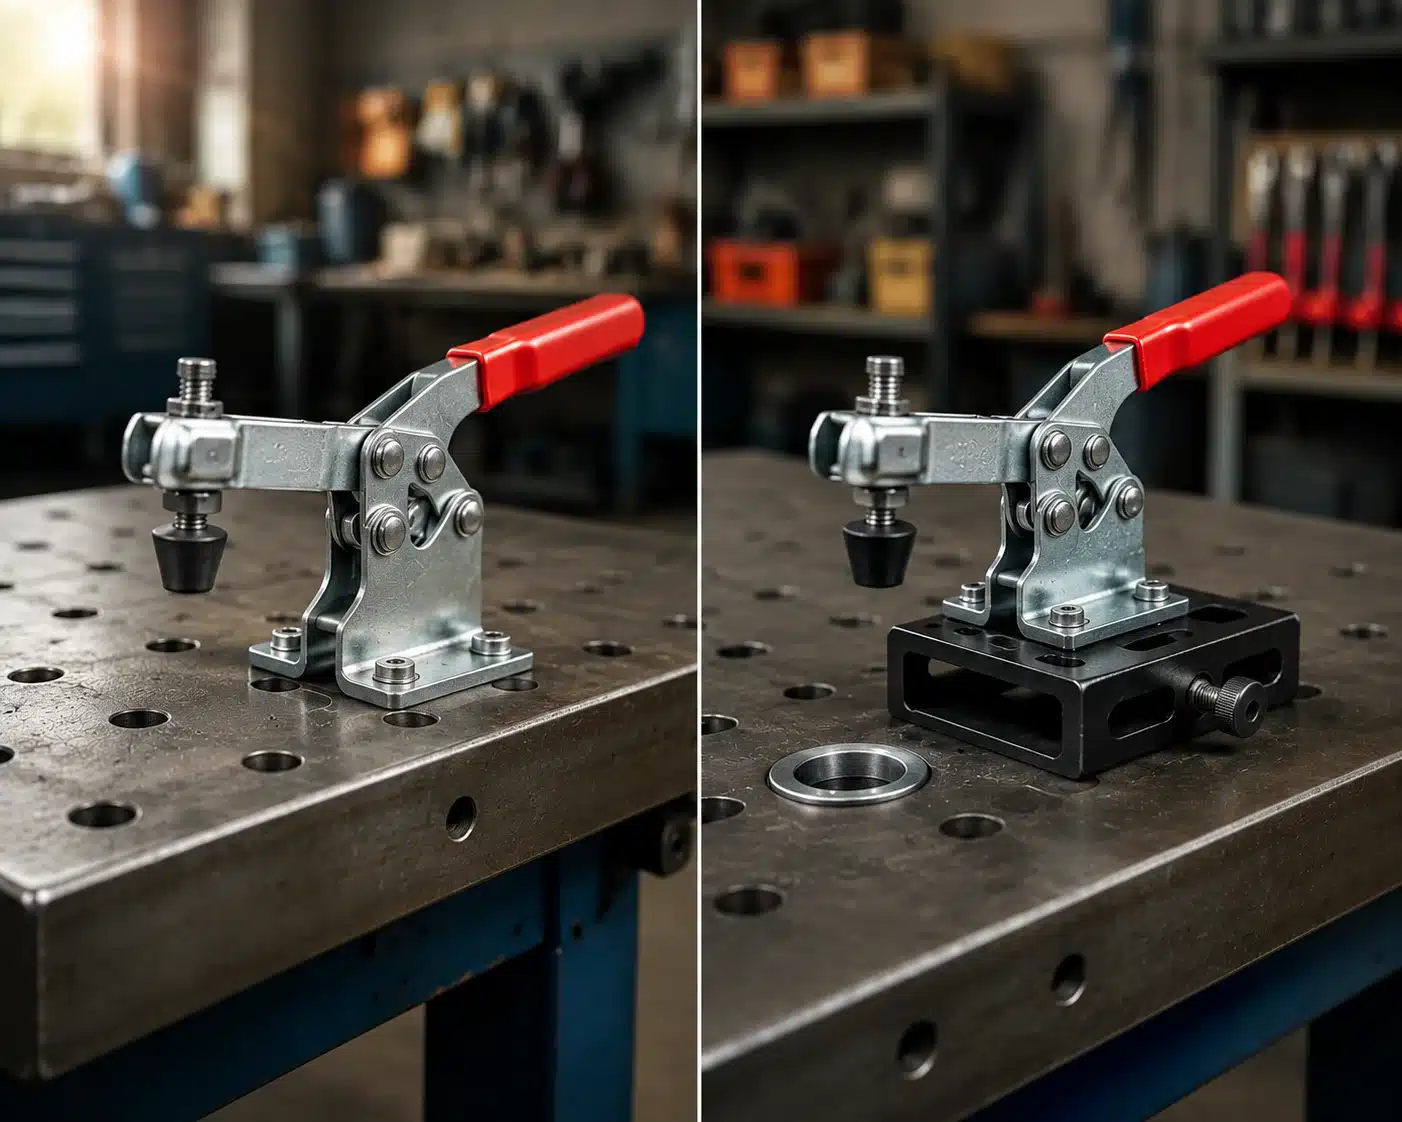
| แคลมป์มือโยก — Manual Toggle Clamp | งานกึ่งอัตโนมัติที่คนเป็นผู้จับยึด | กลไกไม่ซับซ้อน เหมาะกับสถานีงานที่ยังใช้คน | ไม่รองรับการจับ–ปล่อยอัตโนมัติด้วยตัวเอง |
ตารางนี้เป็นแนวทางคัดเลือกเบื้องต้น คุณสมบัติจริงต้องตรวจสอบจากข้อมูลของแต่ละรุ่น ระบบจับยึดแบบใช้กำลังมีทั้งลมและไฮดรอลิก ขณะที่แคลมป์ไฟฟ้าบางรุ่นมีระบบตรวจสอบตำแหน่งและแรงจับ รวมถึงการเชื่อมต่อ IO-Link เป็นตัวเลือก ระบบจับยึด ROEMHELD, แคลมป์ไฟฟ้า ROEMHELD B1.8320
Swing Clamp เป็นรูปแบบการเคลื่อนที่ของแขนแคลมป์ ไม่ใช่ประเภทแหล่งพลังงาน จึงควรแยกการเลือกว่า “ใช้พลังงานอะไร” ออกจาก “แขนแคลมป์ต้องเคลื่อนที่แบบไหน”
7 จุดที่ควรตรวจสอบก่อนเลือกแคลมป์สำหรับงาน Automation
1. เลือกจากแรงที่เกิดระหว่างทำงาน ไม่ใช่น้ำหนักชิ้นงานอย่างเดียว
ชิ้นงานน้ำหนักเบาอาจรับแรงจากการเจาะ กัด หรือกดประกอบสูงกว่าน้ำหนักตัวเองมาก การเลือกแคลมป์จึงต้องพิจารณาทิศทางแรง จุดออกแรง และโอกาสที่ชิ้นงานจะเลื่อน ยกตัว หรือหมุน
ข้อมูลที่ควรเตรียม ได้แก่
- ขนาด น้ำหนัก วัสดุ และความหนาของชิ้นงาน
- กระบวนการที่ทำขณะจับยึด
- แรงและโมเมนต์ที่เกิดขึ้นระหว่างทำงาน
- ตำแหน่งรองรับและตำแหน่งกดจับ
- ความเสียหายหรือการเสียรูปที่ยอมรับได้
ไม่มีค่าแรงจับค่าเดียวที่เหมาะกับทุกงาน แม้ชิ้นงานจะมีขนาดใกล้เคียงกันก็ตาม
2. แยกแรงกดจับออกจากความสามารถในการรับแรงขณะล็อก
ตัวเลขในแคตตาล็อกสองคำนี้ไม่ควรใช้แทนกัน
| ค่าที่พบในข้อมูลสินค้า | ความหมาย | ใช้พิจารณาอะไร |
|---|---|---|
| Clamping Force / Exerting Force | แรงที่แคลมป์กดลงบนชิ้นงานภายใต้เงื่อนไขที่ระบุ | แรงกดเพียงพอหรือทำให้ชิ้นงานเสียรูปหรือไม่ |
| Holding Capacity | ความสามารถในการรับแรงภายนอกของกลไกขณะล็อก ตามเงื่อนไขผู้ผลิต | กลไกรองรับแรงที่ย้อนกลับมาจากงานได้หรือไม่ |
DESTACO แยกค่าทั้งสองไว้อย่างชัดเจน จึงไม่ควรนำค่า Holding Capacity มาใช้เป็นแรงกดจับจริงโดยตรง และควรตรวจสอบตำแหน่งกดจับกับเงื่อนไขการติดตั้งประกอบด้วย คำอธิบายแรงจับและ Holding Capacity จาก DESTACO
3. เลือกรูปแบบแขนให้หุ่นยนต์ใส่และหยิบชิ้นงานได้สะดวก
แคลมป์ที่จับแน่นแต่อยู่ขวางทางโหลดชิ้นงาน อาจทำให้หุ่นยนต์ต้องเคลื่อนอ้อมและเพิ่มเวลาต่อรอบ
| รูปแบบกลไก | แนวทางเลือกใช้ |
|---|---|
| แขนกดลง — Hold-down | กดชิ้นงานเข้าหาฐานรองจากด้านบน |
| กดหรือดันแนวตรง — Straight-line | จับยึดหรือดันชิ้นงานในแนวที่กำหนด |
| แขนหมุนหลบ — Swing Clamp | เปิดพื้นที่ด้านบนสำหรับใส่และนำชิ้นงานออก |
| แคลมป์ดึง — Pull Clamp | ดึงชิ้นงานเข้าหาจุดรองรับตามรูปแบบฟิกซ์เจอร์ |
ก่อนเลือกรุ่นควรตรวจสอบพื้นที่ทั้งตอนเปิดและตอนปิด รวมถึงตำแหน่งเครื่องมือ สายลม สายไฟ และหัวจับของหุ่นยนต์
4. ตรวจสอบสัญญาณที่ระบบควบคุมต้องใช้
ในระบบ Automation การสั่งให้แคลมป์ปิดกับการยืนยันว่าจับยึดพร้อมแล้วเป็นคนละขั้นตอน
ตัวอย่างเงื่อนไขก่อนเริ่มกระบวนการ ได้แก่ มีชิ้นงานอยู่ในตำแหน่ง แคลมป์ทุกตัวอยู่ในสถานะที่กำหนด และแรงดันหรือแรงจับผ่านเกณฑ์ตามการออกแบบ หากสัญญาณมาไม่ครบภายในเวลาที่ตั้งไว้ ระบบควรหยุดลำดับและแจ้งความผิดปกติ
การตรวจสอบเหล่านี้ช่วยควบคุมกระบวนการ แต่หากเกี่ยวข้องกับความปลอดภัยของคน ต้องเลือกอุปกรณ์และวงจรให้เหมาะกับหน้าที่ด้านความปลอดภัยด้วย
5. พิจารณาความถี่ใช้งานและเวลาต่อรอบ
แคลมป์ที่ใช้งานวันละไม่กี่ครั้งกับแคลมป์ที่เปิด–ปิดตลอดกะ มีเงื่อนไขการเลือกต่างกัน ควรระบุจำนวนรอบต่อนาที ชั่วโมงทำงานต่อวัน และช่วงเวลาที่ต้องจับค้างไว้
สำหรับระบบลม ความเร็วจริงยังขึ้นอยู่กับวาล์ว ขนาดท่อ อัตราการไหล และการตั้งค่าควบคุมความเร็ว จึงไม่ควรดูแค่ความเร็วของแคลมป์จากข้อมูลสินค้าเพียงรายการเดียว
6. เลือกให้เหมาะกับเศษโลหะ ฝุ่น และสภาพแวดล้อม
งานเชื่อมต้องพิจารณาสะเก็ดและความร้อน ส่วนงานกัดหรือเจาะต้องดูเศษโลหะกับน้ำหล่อเย็นที่อาจเข้าถึงซีล จุดหมุน และเซนเซอร์
นอกจากนี้ควรตรวจสอบว่าเข้าถึงจุดบำรุงรักษาได้สะดวกหรือไม่ เพราะแคลมป์ที่เปลี่ยนซีลหรือปรับตั้งยาก อาจทำให้หยุดไลน์นานกว่าที่คาดไว้
7. ตรวจสอบว่าจะเกิดอะไรขึ้นเมื่อลมหรือไฟขัดข้อง
อย่าเหมารวมว่าแคลมป์ทุกตัวจะล็อกค้างเมื่อพลังงานหาย พฤติกรรมนี้ขึ้นอยู่กับกลไก รุ่นสินค้า และวงจรที่ใช้ควบคุม
ควรให้ผู้ออกแบบระบบตรวจสอบว่าชิ้นงานมีโอกาสหลุด เลื่อน หรือตกหรือไม่ และกำหนดวิธียึดค้างหรือรองรับตามความเสี่ยงของงาน พร้อมกำหนดลำดับเริ่มทำงานใหม่หลังพลังงานกลับมา
ตัวอย่างเลือกแคลมป์ให้เหมาะกับงานจริง
งานประกอบชิ้นส่วนที่มีระบบลมพร้อม
เริ่มพิจารณาแคลมป์ลมที่ให้แรงจับตามต้องการ รองรับเซนเซอร์ และเปิดหลบทางโหลดชิ้นงานได้ จากนั้นตรวจสอบเวลาจับ–ปล่อยร่วมกับระบบวาล์วจริง
งานกัดหรือเจาะที่มีแรงกระทำสูง
พิจารณาแคลมป์ไฮดรอลิกหรือระบบจับยึดที่ออกแบบสำหรับงานเครื่องจักร โดยประเมินความแข็งแรงของฐานฟิกซ์เจอร์และจุดรองรับควบคู่กัน
งานผลิตหลายรุ่นที่ต้องปรับค่าการจับยึด
พิจารณาแคลมป์ไฟฟ้ารุ่นที่ปรับค่าหรือติดตามแรงจับได้จริง และตรวจสอบว่าระยะการทำงานครอบคลุมชิ้นงานแต่ละรุ่นหรือไม่
งานแผ่นบางหรือชิ้นงานเป็นรอยง่าย
ให้ความสำคัญกับแรงกด พื้นที่สัมผัส และจุดรองรับ อาจต้องใช้หัวกดที่เหมาะกับผิวงานหรือเพิ่มฐานรอง แทนการเพิ่มแรงจับเพียงอย่างเดียว
วิธีเลือกแคลมป์จับชิ้นงานสำหรับงาน Automation เป็นขั้นตอน
- ระบุหน้าที่ของจุดจับยึด ว่าต้องจับชิ้นงานให้นิ่งเพื่อทำงาน หรือจับเพื่อเคลื่อนย้าย
- รวบรวมข้อมูลชิ้นงานและแรงจากกระบวนการ รวมถึงข้อจำกัดเรื่องรอยและการเสียรูป
- วางจุดรองรับและจุดกำหนดตำแหน่ง เพื่อให้ชิ้นงานอยู่ในตำแหน่งซ้ำได้
- เลือกแหล่งพลังงานและรูปแบบแขนแคลมป์ ให้เข้ากับเครื่องจักรและทางเข้า–ออกของชิ้นงาน
- กำหนดสัญญาณตรวจสอบและพฤติกรรมเมื่อขัดข้อง ก่อนออกแบบวงจรควบคุม
- ทดสอบกับชิ้นงานจริง ตรวจการขยับ รอยกด เวลาต่อรอบ และความสม่ำเสมอในการใช้งาน
ก่อนขอคำแนะนำหรือใบเสนอราคา ควรส่งแบบชิ้นงาน รูปฟิกซ์เจอร์ ตำแหน่งกดจับ ระบบพลังงานที่มี และเวลาต่อรอบที่ต้องการ ข้อมูลเหล่านี้ช่วยให้คัดเลือกรุ่นได้ตรงงานมากกว่าการแจ้งเพียงน้ำหนักชิ้นงาน
FAQ: คำถามที่พบบ่อย
แคลมป์ลมเหมาะกับงาน Automation ทุกประเภทไหม?
ไม่ทุกประเภท แคลมป์ลมเป็นตัวเลือกสำหรับงานจับยึดซ้ำหลายลักษณะ แต่ต้องตรวจสอบแรงจับ พื้นที่ติดตั้ง และความสามารถในการควบคุมให้เหมาะกับกระบวนการ งานที่ต้องการแรงสูงหรือปรับแรงอย่างละเอียดอาจเหมาะกับระบบอื่นมากกว่า
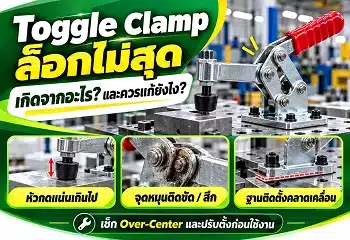
ใช้ Toggle Clamp แบบมือโยกกับเครื่องจักรอัตโนมัติได้ไหม?
ใช้ได้ในสถานีกึ่งอัตโนมัติที่คนเป็นผู้จับและปล่อยชิ้นงาน แต่ถ้าต้องการให้เครื่องจักรทำขั้นตอนนี้เอง ควรใช้แคลมป์ที่ออกแบบสำหรับการขับเคลื่อนอัตโนมัติ พร้อมระบบตรวจสอบสถานะที่เหมาะสม
แคลมป์สำหรับ Automation ต้องมีเซนเซอร์หรือไม่?
ควรมีวิธีตรวจสอบว่าการจับยึดอยู่ในสถานะที่ต้องการ โดยอาจใช้เซนเซอร์ตำแหน่งร่วมกับการตรวจจับชิ้นงานหรือแรงดันตามลักษณะงาน เซนเซอร์ตำแหน่งเพียงอย่างเดียวอาจไม่ยืนยันว่าแรงจับเพียงพอ
เลือกแคลมป์แรงจับสูงไว้ก่อนดีกว่าไหม?
ไม่เสมอไป แรงกดมากเกินไปอาจทำให้ชิ้นงานเป็นรอยหรือเสียรูป ควรเลือกแรงให้เพียงพอกับกระบวนการและออกแบบจุดรองรับอย่างเหมาะสม
แคลมป์จับยึดกับ Gripper ของหุ่นยนต์เหมือนกันไหม?
หน้าที่หลักต่างกัน แคลมป์จับยึดใช้ยึดชิ้นงานกับฐานหรือฟิกซ์เจอร์ระหว่างทำงาน ส่วน Gripper ใช้จับเพื่อหยิบและเคลื่อนย้าย จึงต้องพิจารณาแรงจากการเร่ง การหมุน และทิศทางการถือชิ้นงานเพิ่มเติม
เปลี่ยนแคลมป์แล้วจะช่วยให้ตำแหน่งชิ้นงานแม่นขึ้นหรือไม่?
อาจช่วยได้หากปัญหาเกิดจากการจับยึด แต่ความแม่นยำยังขึ้นอยู่กับจุดกำหนดตำแหน่ง ฐานรอง ความแข็งแรงของฟิกซ์เจอร์ และความคลาดเคลื่อนของชิ้นงาน ต้องตรวจสอบทั้งระบบร่วมกัน
ดูสินค้า ” แคลมป์ / Clamp / แคลมป์จับชิ้นงาน “ทั้งหมด
💬 สอบถามสินค้าและรุ่นที่เหมาะกับงานผ่าน LINE
#แคลมป์จับชิ้นงาน #แคลมป์ลม #ToggleClamp #PneumaticClamp #Automation #ระบบอัตโนมัติ #จิ๊กฟิกซ์เจอร์ #อุปกรณ์จับยึด